抓取型小车HARDWARE · EMBEDDED SYSTEMS
ROLE STUDENT PROJECT
2024
(Overview)
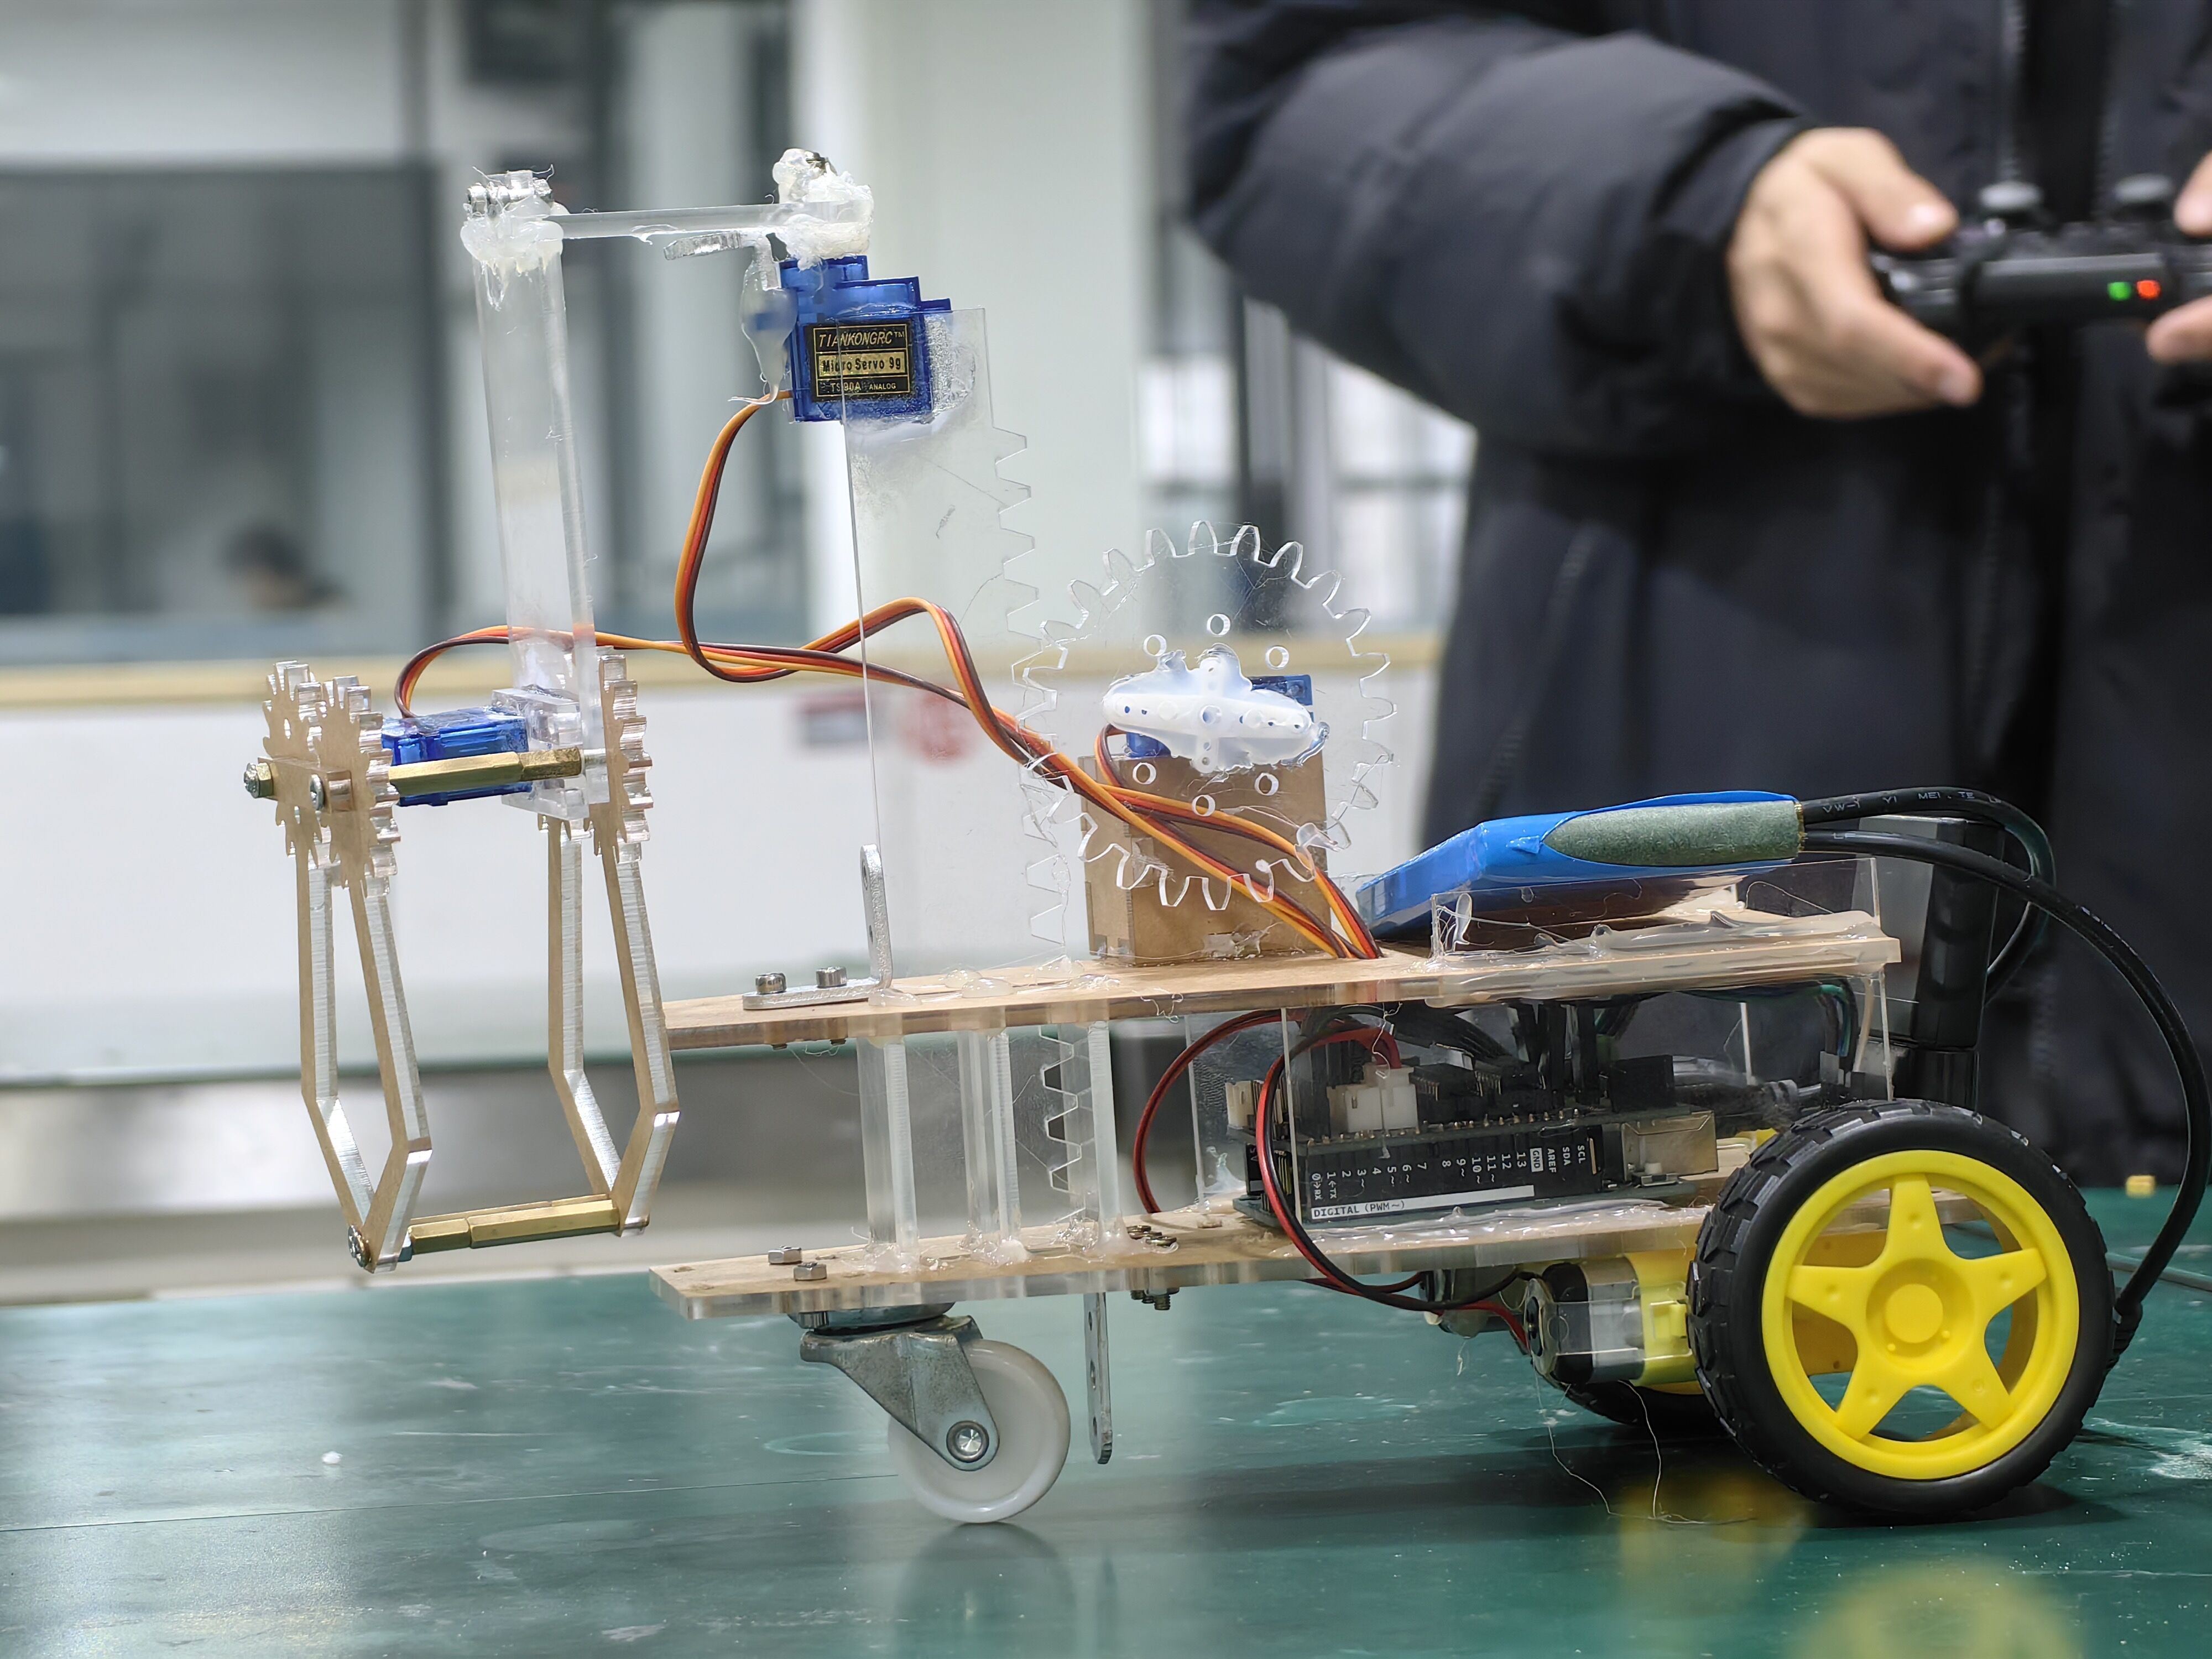
机械与控制的入门课设——从一张白纸到一辆会自己抓东西的小车。这是我第一次把课本上的运动学和电路图,变成能在地上跑、能听我遥控的铁疙瘩。
从 SolidWorks 画第一根轴开始,到 PS2 手柄遥控整车联调结束——走完了一个完整硬件项目的每一道工序。
(Structure)
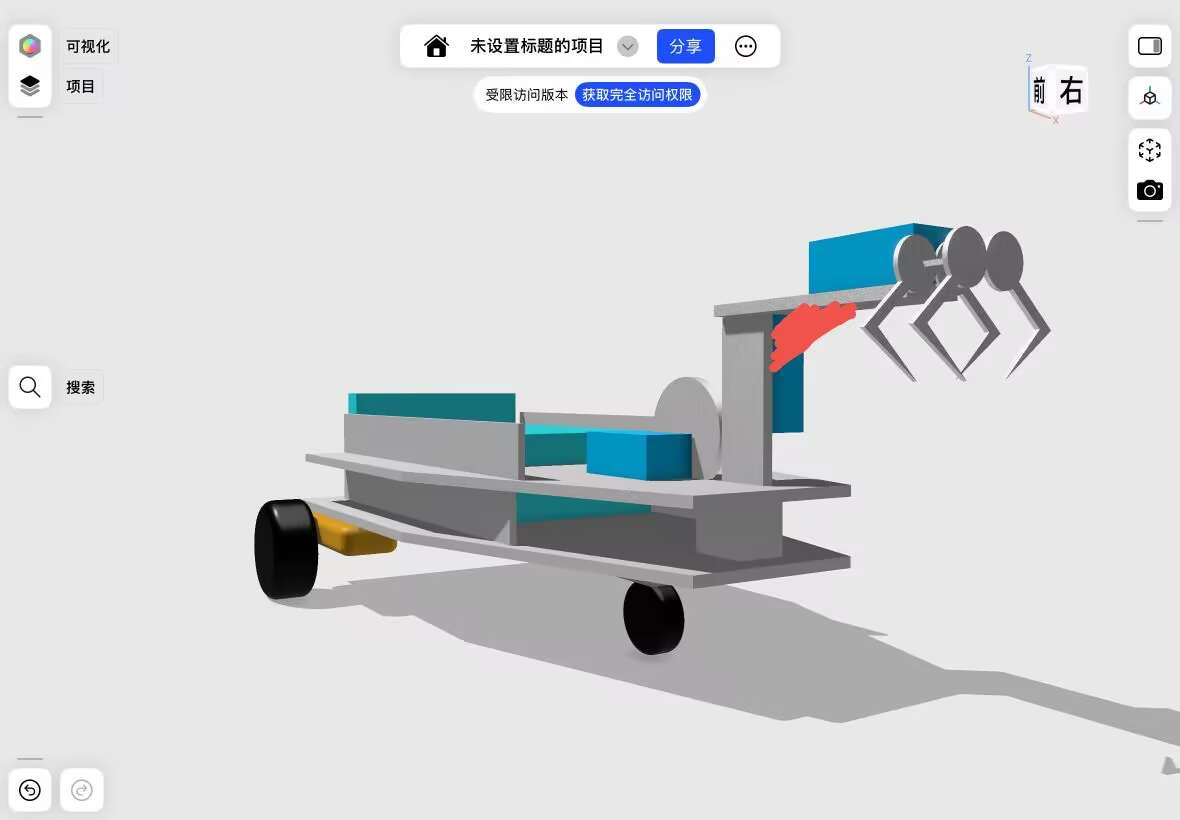
SolidWorks 三维建模——从原理图到装配体的完整机械设计
(Video)
整车联调——PS2 手柄遥控抓取演示
(完整实现过程)
机械设计阶段:在 SolidWorks 中完成整车三维建模——底盘、齿轮传动组、抓取机械臂的完整装配体。所有零部件从图纸开始:齿轮和抓手臂的三维模型导出 STL,用 3D 打印机逐层堆出来;底盘和支撑结构选用亚克力板,在车床上切削加工、钻孔攻丝。第一次体会到「设计-制造-装配」的尺寸链——图纸上差了 0.5mm,实物就是装不上。
电控系统阶段:Arduino 主板作为控制核心。直流马达通过 L298N 驱动模块做 PWM 调速——占空比映射到车速,写了一套带刹车逻辑的差速转向控制(左 / 右轮独立 PWM 通道,原地转向用差动反转)。舵机控制抓取机械臂的三个自由度——底部旋转、大臂俯仰、爪子开合——每个舵机的角度范围经过实物标定,避开结构限位。
遥控通信阶段:HC-05 蓝牙模块串口透传,自己写了 PS2 手柄的通信协议解析代码——摇杆模拟量映射到车速 PWM 占空比和舵机角度,按键映射到爪子开合和急停。手柄数据帧解析在 Arduino 端完成,16ms 刷新周期保证控制的实时性。烧录代码到主板,上电自检,整车联调。
这个项目不追求创新——它追求完整。从机械到电子到软件,从建模到加工到装配到调试,每一步都是实打实的工程训练。SolidWorks / 3D 打印 / 车床加工 / Arduino (C/C++) / PWM 伺服控制 / 蓝牙串口通信 / PS2 协议——这就是一个本科生能做出来的东西。
(NEXT PROJECT)
AI 自动化工作流